Ordem segura para montar e testar o primeiro robô
Sequência preventiva para organizar, montar, conferir, programar e testar um robô infantil com supervisão e aviso de movimento.
A sequência preventiva é: preparar a bancada, separar as peças, definir a supervisão, montar sem energizar, conferir conexões e polaridade, testar os motores isoladamente, programar, transferir o programa e somente então permitir um movimento controlado. Essa ordem combina a organização prévia da oficina com a verificação separada dos motorredutores e o aviso sonoro antes da operação.[1, 2, 3]
Cada passagem de uma etapa para outra funciona como um ponto de parada. Se uma conferência não puder ser concluída, o trabalho permanece na etapa atual. As fontes fornecidas sustentam diretamente a organização, a supervisão em atividades com ferramentas, o teste separado dos motores e o aviso de movimento. Elas não apresentam um protocolo técnico completo para todos os kits.
1. Preparar a bancada e a supervisão
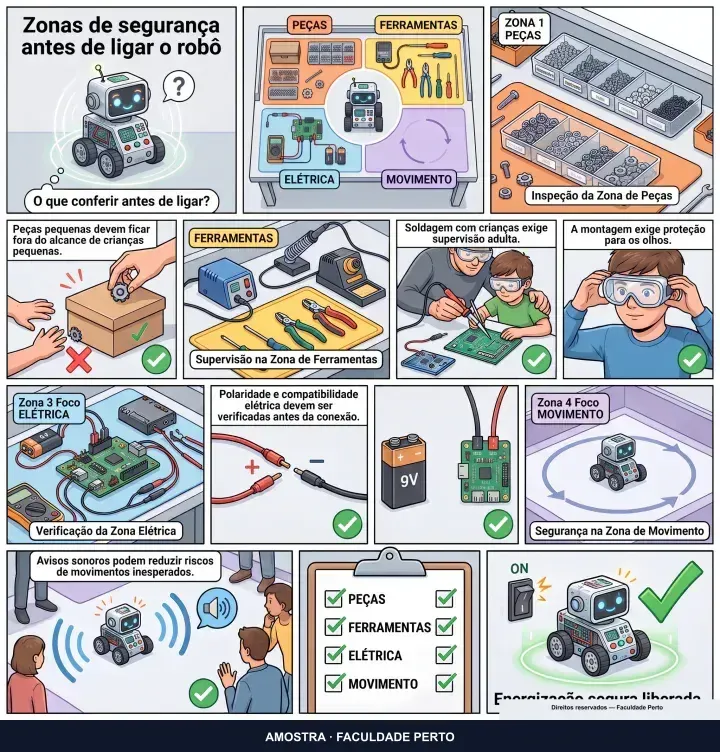
Comece escolhendo o espaço, a superfície de trabalho e uma forma prática de organizar ferramentas, componentes eletrônicos, materiais e recursos de computador. Essa preparação faz parte da estruturação de uma oficina de robótica.[1]
Separe as peças por função antes da montagem, por exemplo, estrutura, rodas, motores, cabos, elementos de fixação e controle. Recipientes ajudam a organizar peças pequenas e evitam perdas; essas peças também devem permanecer fora do alcance de crianças pequenas.[4]
Defina antecipadamente quem fará a supervisão. Atividades de soldagem com crianças exigem acompanhamento adulto e precauções apropriadas, inclusive quando ocorrem como demonstração ou oficina prática.[5]
A fonte não determina um modelo específico de proteção ocular nem descreve sua obrigatoriedade para cada ferramenta. Por isso, o responsável deve conferir as regras locais e as instruções do fabricante antes da atividade, especialmente quanto à proteção ocular, à soldagem e ao uso de ferramentas.[5]
O primeiro ponto de controle fica assim:
- bancada e materiais organizados;
- peças pequenas armazenadas adequadamente;
- ferramentas identificadas;
- supervisão adulta definida para as atividades que a exigem;
- instruções do kit e dos equipamentos disponíveis.
2. Montar com o circuito desligado
Neste roteiro, a montagem física e a conexão inicial são realizadas com o circuito desligado. Essa é uma regra operacional conservadora adotada para ordenar o trabalho, não uma especificação técnica extraída das fontes fornecidas.
Monte primeiro a estrutura, os motores e os elementos de fixação. Depois, faça as conexões previstas pelo diagrama do kit, ainda sem iniciar o movimento. Antes de energizar, compare cada cabo e terminal com esse diagrama.
Inclua uma conferência explícita de polaridade e de possíveis contatos indevidos. As fontes não informam cores de fios, posições de pinos, tensão, corrente ou procedimento universal para evitar curtos.[2] Assim, não se deve adivinhar uma ligação: qualquer dúvida sobre polaridade ou risco de curto interrompe a sequência até que o manual do fabricante ou a prática guiada esclareça a conexão.
A montagem só passa para a etapa seguinte quando o responsável consegue responder:
- cada conexão corresponde ao diagrama específico do kit?
- a polaridade foi conferida segundo esse diagrama?
- existe algum fio solto ou contato não previsto?
- a área móvel está identificada antes do primeiro acionamento?
3. Verificar os motores separadamente
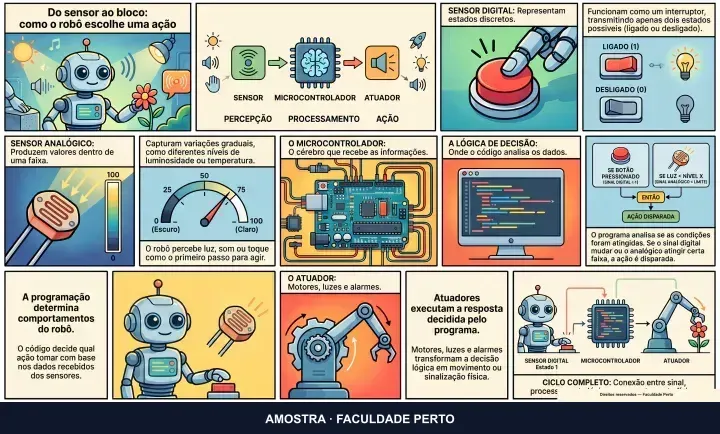
Há um exemplo documentado em que o funcionamento dos motores foi verificado primeiro por controle remoto e depois por dois botões, antes da instalação do microcontrolador. Isso permitiu conferir separadamente o acionamento dos motorredutores.[2]
A evidência descreve esse projeto específico, não um protocolo universal para qualquer robô. O princípio aplicável ao roteiro é mais limitado: quando o projeto e o fabricante permitirem, verificar cada acionamento separadamente antes de combinar motores, lógica de controle e movimento completo.
Faça um teste curto por vez, observando somente o resultado previsto para aquele comando. Se o primeiro motor não puder ser identificado ou responder como esperado, não avance para o teste conjunto. Repita a mesma verificação com o segundo motor. Essa separação ajuda a localizar em qual etapa surgiu uma divergência, sem atribuir automaticamente o problema ao programa.
4. Programar e transferir somente após as conferências
Neste roteiro, a programação vem depois da montagem conferida e do teste isolado dos motores. Comece com um comportamento mínimo, como um único comando de acionamento e parada, em vez de executar imediatamente uma sequência extensa.
As fontes fornecidas não descrevem linguagem de programação, cabo, alimentação, aplicativo ou procedimento de transferência.[2] A transferência deve, portanto, seguir as instruções específicas do fabricante e ocorrer sob a supervisão definida para a atividade. Não presuma que todos os controladores aceitam a mesma ordem de conexão ou o mesmo estado de alimentação.
Após transferir o programa, ainda não libere o robô para circular. Primeiro, posicione-o no local de teste e confirme qual comando iniciará o movimento. O objetivo desta etapa é manter separadas três perguntas: a montagem foi conferida, cada motor foi acionado isoladamente e o programa mínimo foi transferido conforme o procedimento aplicável?
5. Avisar e realizar um teste controlado
Avisos sonoros de início de operação ou de movimento para a frente podem alertar pessoas próximas e reduzir o risco associado a deslocamentos inesperados do robô.[3] O aviso deve ocorrer antes do movimento, não depois que as rodas já começaram a girar.
Se o projeto possuir sinal sonoro, programe ou acione o aviso antes do deslocamento. Se não possuir, o responsável pode estabelecer um aviso verbal claro antes de autorizar o comando. Essa segunda opção é uma adaptação organizacional deste roteiro; a fonte trata especificamente de avisos sonoros produzidos pelo robô.[3]
Exemplo compacto: peças separadas, montagem concluída sem energização, conexões comparadas com o diagrama, polaridade conferida, motor esquerdo testado, motor direito testado, programa mínimo transferido, aviso emitido e um único movimento curto executado. Se qualquer resultado divergir do previsto, interrompa a sequência e retorne ao último ponto conferido.
Limites desta orientação
Esta ordem é uma explicação preventiva para responsáveis e iniciantes. Ela não substitui supervisão adulta, prática guiada, regras do local nem instruções do fabricante. As evidências disponíveis não definem equipamentos específicos de proteção ocular, valores elétricos, padrões universais de polaridade ou procedimentos de transferência aplicáveis a todos os kits.
A relação com o percurso mais amplo está registrada em conteúdo relacionado do curso. A referência é apenas contextual: este artigo se limita à ordem preventiva de preparação, montagem, verificação, programação, transferência e teste.
Fontes consultadas
Obras e aulas usadas na redação deste guia. Os números no texto levam a elas.
- Robot Building For Dummies, Roger Arrick, Nancy Stevenson, capítulo 30
- ROBÔ que anda Sozinho em LABIRINTOS - PROJETO ELETRÔNICO - How Make eletric car. BenFox-Miniaturas de Carros, tempo 00:02:23 a 00:03:24
- Robot Building For Dummies, Roger Arrick, Nancy Stevenson, capítulo 95
- Robot Building For Dummies, Roger Arrick, Nancy Stevenson, capítulo 52
- Invent To Learn: Making, Tinkering, and Engineering in the Classroom, Sylvia Libow Martinez, Gary S. Stager, capítulo 16