Do toque à luminosidade: o que muda no programa visual
Entenda como entradas digitais e analógicas mudam leituras, condições, sequências e repetições em programas visuais de robôs.
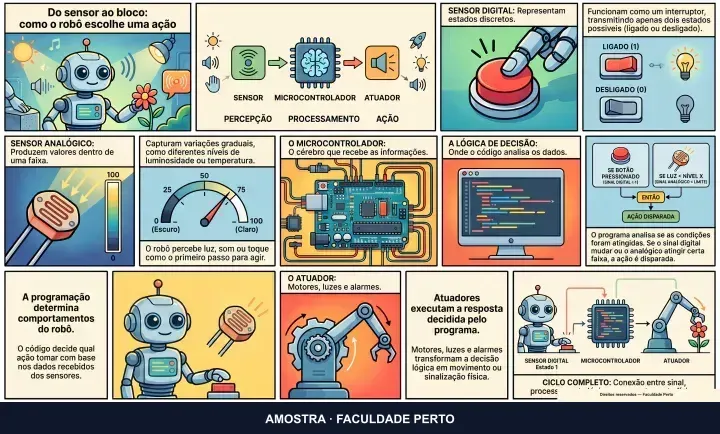
Sensores digitais e analógicos mudam principalmente a forma como o programa representa e interpreta uma entrada. O sinal digital expressa um estado discreto, que pode alimentar diretamente uma condição. O sinal analógico entrega um valor dentro de uma faixa, por isso o programa precisa interpretar a leitura antes de decidir qual comportamento executar[1].
Estado discreto e faixa de valores
Um sensor fornece ao microcontrolador informações sobre condições do ambiente ou do próprio mecanismo, como contato, luz, som ou temperatura[1]. Essa informação pode aparecer no programa de duas formas gerais.
No sinal digital, a leitura pertence a um conjunto discreto de estados[1]. Para estudar sua lógica, pode-se representá-lo como ativo ou inativo. A condição do programa pergunta diretamente qual desses estados está presente. A decisão não precisa estabelecer divisões internas em uma escala, pois a própria entrada já chega categorizada.
No sinal analógico, a leitura ocupa uma posição dentro de uma faixa de valores[1]. O programa não recebe apenas uma categoria pronta. Antes de decidir, precisa atribuir um significado operacional ao valor, como separar uma faixa inferior de uma superior. Essa interpretação faz parte da decomposição do comportamento.
Essa distinção trata da representação do sinal no programa. As fontes fornecidas não especificam escalas numéricas, unidades, limites ou modelos particulares de sensores. Portanto, não é possível estabelecer aqui valores universais para contato, luminosidade, som ou temperatura[1].
Início, sequência e leitura
Para analisar um programa visual, é útil separar o comportamento em cinco funções: início, sequência, repetição, leitura e condição. Essa divisão é um modelo de organização do raciocínio, não uma lista universal de blocos presente em todo kit.
O início identifica quando o comportamento passa a ser executado. A sequência organiza a ordem das ações. A leitura obtém a informação fornecida pelo sensor. A condição relaciona essa informação a uma decisão. A repetição permite que a leitura e a decisão sejam realizadas novamente enquanto o comportamento estiver em funcionamento.
A programação determina os comportamentos executados por muitos robôs e também permite acrescentar funções. Kits educacionais podem reduzir a complexidade dessa programação por meio de linguagens simplificadas[2]. Nelas, a organização visual ajuda a observar onde cada função aparece, embora os blocos concretos dependam da linguagem e do equipamento usados.
Como a entrada digital altera a condição
Quando a entrada representa um estado discreto, a leitura pode alimentar uma condição direta[1]. A decomposição básica fica assim: iniciar, seguir a sequência, ler o estado, testar esse estado e executar a ação correspondente.
A condição pode ser formulada conceitualmente como: se o estado estiver ativo, execute uma ação; caso contrário, mantenha ou escolha outro comportamento. O ponto decisivo é que o programa não precisa converter uma faixa em categorias antes do teste. A categoria já está expressa pela entrada digital.
Em uma repetição, o programa pode voltar à etapa de leitura e testar novamente o estado. Essa organização torna explícita a relação entre informação recebida e comportamento programado, relação compatível com atividades concretas que utilizam sensores e ferramentas simples para explorar eletrônica e realimentação[3].
Como a entrada analógica exige interpretação
Uma entrada analógica produz valores dentro de uma faixa[1]. Por isso, a condição não se limita a perguntar se o sensor está ativo. É necessário decidir como os valores serão interpretados dentro daquele comportamento.
A decomposição passa a incluir uma etapa conceitual adicional: iniciar, seguir a sequência, ler o valor, interpretá-lo segundo um critério e então aplicar a condição. O critério pode dividir a faixa em categorias operacionais, mas os limites adequados não podem ser deduzidos das fontes fornecidas. Eles dependeriam do sensor, do kit, da escala usada e do objetivo da atividade, aspectos não detalhados aqui.
A repetição também ganha outra função lógica. Além de refazer uma pergunta sobre um estado, ela permite obter novas posições dentro da faixa e reinterpretá-las a cada ciclo. Isso ajuda a compreender por que receber um valor e decidir o que ele significa são operações diferentes.
Um exemplo compacto: contato e luminosidade
Considere apenas como hipótese didática um robô no qual o contato seja representado por uma entrada digital e a luminosidade por uma entrada analógica. Sensores podem informar condições como contato e luz, mas a fonte não afirma que todo sensor de contato seja digital nem que todo sensor de luz seja analógico[1].
Para o contato, o programa poderia seguir esta estrutura conceitual: iniciar, repetir, ler o estado e testar diretamente se ele está ativo. Para a luminosidade, poderia iniciar, repetir, ler o valor, compará-lo com um critério definido para a atividade e somente depois escolher a ação.
O contraste não está no número de ações realizadas pelo robô. Está no caminho entre leitura e decisão. No primeiro caso, o sinal já apresenta um estado discreto. No segundo, o programa precisa transformar uma posição na faixa em uma categoria útil para a condição[1].
Programação visual com Scratch e LEGO WeDo
Scratch é uma linguagem visual gratuita usada para criar histórias e jogos e também pode controlar o conjunto de robótica LEGO WeDo[4]. Ao conectar o WeDo e iniciar uma versão compatível do Scratch, ficam disponíveis blocos específicos de controle robótico[4].
Essa combinação permite representar visualmente sequências e comportamentos programados. Entretanto, a fonte fornecida não descreve os blocos específicos de sensores nem determina como cada leitura digital ou analógica aparece em todas as versões. Assim, a distinção segura permanece conceitual: estados discretos favorecem condições diretas; faixas de valores exigem uma interpretação antes da condição[1].
A visão mais ampla da progressão do tema está no conteúdo relacionado do curso.
Fontes consultadas
Obras e aulas usadas na redação deste guia. Os números no texto levam a elas.
- Sylvia Libow Martinez e Gary S. Stager. Invent To Learn: Making, Tinkering, and Engineering in the Classroom. Capítulo 12
- Roger Arrick e Nancy Stevenson. Robot Building For Dummies. Capítulo 45
- Sylvia Libow Martinez e Gary S. Stager. Invent To Learn: Making, Tinkering, and Engineering in the Classroom. Capítulo 8
- Sylvia Libow Martinez e Gary S. Stager. Invent To Learn: Making, Tinkering, and Engineering in the Classroom. Capítulo 19