Robô ou brinquedo motorizado: o que muda de fato
Comparação entre movimento fixo e ciclo de percepção, decisão e ação, considerando chassi, motores, montagem e alimentação.
Um robô não se distingue de um brinquedo motorizado apenas porque se move. A diferença central está no comportamento: um robô percebe condições do ambiente, processa as entradas recebidas e realiza ações decorrentes dessa decisão[1]. Uma máquina que apenas executa um movimento fixo apresenta movimento, mas isso, isoladamente, não demonstra o ciclo de percepção, decisão e resposta usado para caracterizar o comportamento robótico[2].
Essa separação também explica por que um robô programado pode se mover mal. O programa pode produzir uma decisão coerente com a entrada recebida, enquanto a estrutura, a montagem dos componentes ou a alimentação limitam a execução física da resposta[3, 4, 5].
Movimento não é o mesmo que comportamento robótico
Um motor produz uma ação física, mas sua presença não basta para caracterizar um robô. Na robótica, sensores recebem informações do ambiente, um programa decide como reagir e atuadores executam a resposta[2]. Motores são exemplos de atuadores, assim como luzes e alarmes[2].
Nessa comparação, um brinquedo motorizado pode ser entendido como uma máquina cujo movimento é o resultado principal: o mecanismo é acionado e repete a ação prevista. Já o comportamento robótico envolve uma relação entre o que foi percebido e a ação produzida[1, 2]. A diferença relevante, portanto, não está em girar rodas, levantar uma peça ou emitir luz, mas em usar entradas para determinar a resposta[1].
Isso permite separar duas perguntas. A primeira é se a máquina consegue se mover. A segunda é se ela modifica sua ação a partir das condições percebidas. A primeira trata da execução mecânica; a segunda, do ciclo funcional formado por percepção, decisão e ação[1, 2].
Sensores, controlador e atuadores cumprem papéis diferentes
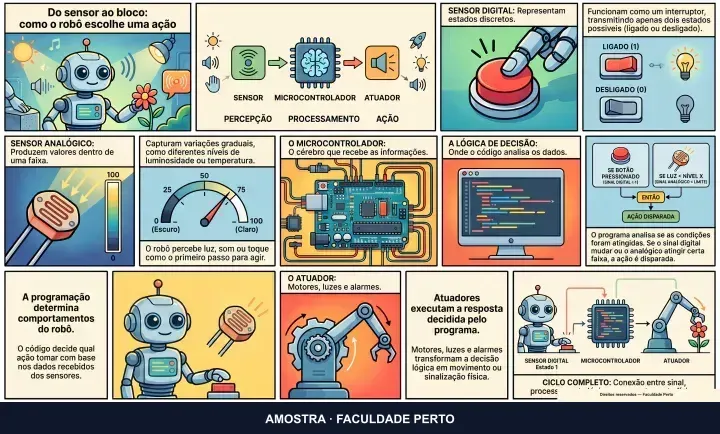
Os sensores ocupam a etapa de entrada: recebem informações do ambiente[2]. O programa ocupa a etapa de decisão: determina como reagir ao que foi recebido[2]. Neste artigo, controlador é o nome dado ao componente que executa essa etapa programada. Os atuadores realizam a resposta física, podendo incluir motores, luzes ou alarmes[2].
O ciclo pode ser resumido assim:
- uma condição do ambiente é captada pelo sensor[2];
- o programa processa a entrada e determina uma reação[2];
- um atuador executa a ação correspondente[2].
Se um motor apenas permanece ligado e produz sempre o mesmo movimento, existe ação mecânica, mas não está demonstrada uma resposta baseada em entradas. Se uma informação recebida pelo sensor participa da escolha da ação, há uma capacidade funcional diferente: a máquina está relacionando percepção e comportamento[1, 2].
Uma decisão correta ainda depende da parte física
O programa decide a reação, mas o movimento é executado por componentes físicos. Antes da construção, é necessário compreender os materiais do chassi, os atuadores responsáveis pelo movimento, os componentes eletrônicos e as fontes de energia[3]. Isso mostra que o comportamento programado e o desempenho físico pertencem a camadas relacionadas, mas não idênticas.
O chassi fornece a estrutura na qual os componentes são montados, enquanto os atuadores realizam o movimento previsto[3]. A construção também exige noções básicas de montagem, cabeamento e terminologia eletrônica, e a revisão desses fundamentos reduz dificuldades nas etapas práticas[5]. Assim, uma resposta programada não elimina a necessidade de examinar montagem, conexões, estrutura e alimentação quando a ação física não ocorre como esperado[3, 5].
A evidência fornecida menciona os materiais do chassi, mas não apresenta medições sobre peso, distribuição de massa ou capacidade dos motores[3]. Por isso, o peso pode ser registrado como uma variável física a verificar, mas estas fontes não permitem afirmar quanto seria excessivo nem calcular seu efeito sobre o movimento. O mesmo limite impede estabelecer uma relação numérica geral entre chassi, motor e desempenho.
Alimentação insuficiente pode reduzir o desempenho
Há um caso documentado em que duas baterias de 3,7 volts não forneceram alimentação suficiente para o desempenho esperado, e o robô avançou lentamente[4]. Com três baterias, o deslocamento melhorou[4]. Esse registro sustenta uma distinção importante: o sistema pode produzir uma ação de avanço, mas executá-la com desempenho inferior ao esperado quando a alimentação do projeto é insuficiente[4].
O caso não estabelece uma quantidade universal de baterias nem autoriza aplicar a mesma configuração a qualquer montagem. Ele descreve um projeto específico e permite apenas concluir que, naquele arranjo, a alimentação interferiu no deslocamento[4]. As características elétricas adequadas de outros projetos não são informadas pelas fontes disponíveis.
Exemplo compacto: resposta e deslocamento no labirinto
Considere o robô descrito no projeto de labirinto. Quando equipado com duas baterias de 3,7 volts, ele avançava lentamente; com três, seu deslocamento melhorou[4]. Rodas laterais também ajudavam a máquina a se desprender quando encostava nas paredes[4].
O exemplo reúne duas dimensões sem confundi-las. A ação de avançar pertence à execução do comportamento, enquanto a velocidade obtida dependeu da alimentação naquele projeto[4]. O contato com a parede criou ainda um problema físico de deslocamento, e as rodas laterais contribuíram para que a máquina se soltasse[4]. Uma decisão programada e sua realização mecânica, portanto, precisam ser avaliadas separadamente: identificar a ação esperada não prova que a estrutura conseguirá executá-la com o desempenho pretendido[2, 4].
A aparência externa não resolve a classificação
A definição funcional de robô não exige aparência humana[1]. Rodas, carcaça, braços decorativos ou formato semelhante ao de personagens também não demonstram, por si, que a máquina percebe o ambiente e decide com base nas entradas. O critério apresentado pela fonte é a capacidade mecânica de perceber, decidir e agir, não o desenho externo[1].
Por isso, uma máquina de aparência simples pode apresentar comportamento robótico, enquanto um objeto visualmente parecido com um robô pode apenas repetir um movimento motorizado. A análise deve procurar o ciclo entre sensores, programa e atuadores[1, 2]. Depois, em uma etapa separada, deve verificar se chassi, motores, montagem, cabeamento e alimentação permitem executar fisicamente a resposta[3, 5].
Referência contextual: conteúdo relacionado do curso.
Fontes consultadas
Obras e aulas usadas na redação deste guia. Os números no texto levam a elas.
- Robot Building For Dummies, Roger Arrick, Nancy Stevenson, cap. 12
- Invent To Learn: Making, Tinkering, and Engineering in the Classroom, Sylvia Libow Martinez, Gary S. Stager, cap. 12
- Robot Building For Dummies, Roger Arrick, Nancy Stevenson, cap. 36
- ROBÔ que anda Sozinho em LABIRINTOS - PROJETO ELETRÔNICO - How Make eletric car. BenFox-Miniaturas de Carros, tempo 00:07:30–00:08:38
- Robot Building For Dummies, Roger Arrick, Nancy Stevenson, cap. 53