Calibrar ou diagnosticar: dois problemas que parecem iguais
Critérios para distinguir uma leitura válida que pede ajuste de limiar de falhas em código, transferência, alimentação ou conexão.
A decisão começa pelo tipo de sintoma
Quando o sensor produz valores que mudam, mas o robô reage na hora errada, a investigação tende a começar pela faixa observada e pelo limiar usado no programa. Quando não há saída, a leitura permanece constante ou o programa nem chega ao controlador, a prioridade passa a ser o caminho formado por código, transferência, alimentação e conexões. Essa é uma regra de triagem derivada dos sintomas tratados pelas fontes, não uma confirmação automática da causa.[1, 2, 3]
A diferença central é esta: calibração ajusta a interpretação de uma leitura disponível; diagnóstico de caminho procura uma interrupção ou um erro que impeça o valor, o programa ou o comando de circular como esperado. A pouca variação de uma leitura, isoladamente, não prova que o sensor esteja inoperante, pois a faixa esperada, as conexões, os componentes e possíveis curtos também precisam ser considerados.[3]
Quando a rota coerente é calibrar
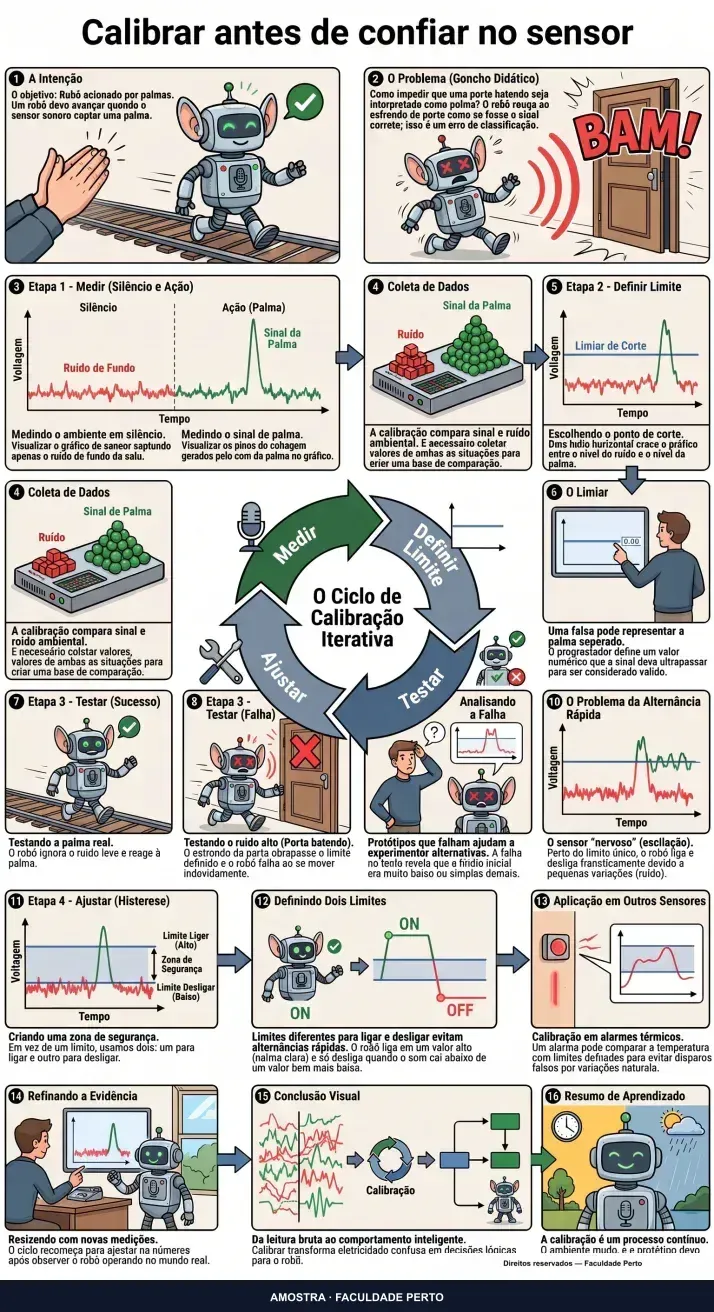
Uma leitura variável pode ser válida e ainda assim produzir falsos acionamentos. No caso de um sensor sonoro usado para reconhecer palmas, é necessário medir os valores produzidos, identificar uma faixa associada à palma e diferenciá-la dos ruídos do ambiente. Sem essa separação, sons como portas ou objetos caindo podem acionar o robô indevidamente.[2]
Neste contexto, faixa é o conjunto de valores observado para uma condição, enquanto limiar é o limite escolhido pelo programa para decidir quando executar uma ação. Essa distinção sintetiza o uso de faixas na identificação de palmas e o uso de limites programados em um alarme térmico.[2, 4]
Os sintomas mais compatíveis com calibração são:
- existem leituras e elas mudam quando o ambiente muda, mas a ação ocorre também diante de estímulos indesejados;[2]
- o comportamento alterna rapidamente quando a leitura fica próxima do limite de decisão; valores diferentes para ativar e desativar podem criar histerese e reduzir alternâncias rápidas e repetidas;[4]
- a leitura varia pouco, mas ainda é necessário compará-la com a faixa esperada antes de concluir que existe falha no sensor.[3]
A histerese não corrige ausência de dados, erro de transferência ou conexão inadequada. Ela trata a situação específica em que uma leitura alcança limites programados e o sistema alterna repetidamente nas proximidades deles.[4]
Quando investigar código, transferência ou circuito
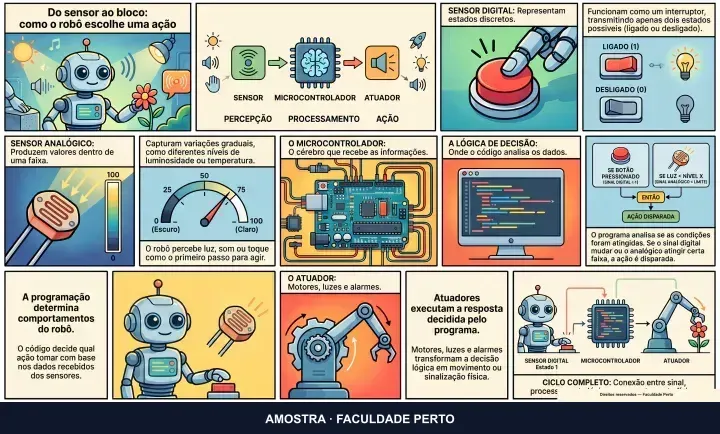
Se o programa não pode ser transferido ao robô, a questão não é escolher um limiar melhor. A verificação pertinente envolve a porta de comunicação selecionada, a alimentação do controlador e a conexão do cabo entre o computador e o controlador.[1]
Se a transferência ocorre, mas o programa não produz saída, a família de verificações muda novamente. Devem ser considerados erros de digitação, caracteres visualmente semelhantes, ausência das rotinas necessárias e a realização de um novo envio depois de cada alteração no programa.[3]
Uma leitura permanentemente constante também pede cautela. Antes de examinar fisicamente o circuito, a alimentação deve ser desligada; então podem ser verificados conexões, valores e polaridade dos componentes, além de possíveis erros no código.[3] Uma variação pequena, por outro lado, exige comparação com a faixa esperada e consideração de curtos-circuitos, componentes com valores incorretos e conexões inadequadas.[3]
Assim, constante e pouco variável não são descrições equivalentes. A fonte associa a leitura constante a verificações com a alimentação desligada, enquanto alerta que uma leitura com pouca variação não demonstra, por si só, que o sensor deixou de funcionar.[3]
Uma sequência para separar as duas rotas
A triagem pode ser organizada pelas evidências disponíveis:
- Se o programa não é transferido, a investigação começa por porta selecionada, alimentação do controlador e cabo.[1]
- Se o programa é transferido, mas não produz saída, entram em análise digitação, caracteres semelhantes, rotinas necessárias e novo envio após alterações.[3]
- Se existe saída e os valores variam, mas a resposta ocorre diante do estímulo errado, a comparação entre faixas e o ajuste do limiar tornam-se pertinentes.[2]
- Se a leitura permanece constante, qualquer inspeção de conexões, componentes e polaridade deve ocorrer com a alimentação desligada, sem excluir a verificação do código.[3]
- Se a leitura apenas varia pouco, a faixa esperada deve ser considerada junto com conexões, valores de componentes e possíveis curtos-circuitos.[3]
Essa sequência evita tratar todo comportamento inesperado como calibração e também evita declarar um sensor defeituoso apenas porque a amplitude observada parece pequena.[2, 3]
Exemplo compacto: o robô reage ao som errado
Considere um carro robótico que deveria reagir a palmas, mas também reage ao fechamento de uma porta. Como existem leituras e acionamentos, o primeiro problema descrito pela fonte é distinguir a faixa correspondente à palma das faixas produzidas pelos ruídos do ambiente.[2]
O mesmo sintoma seria classificado de outra forma se o programa não pudesse ser enviado ao controlador: nesse caso, porta de comunicação, alimentação e cabo formariam a rota inicial de investigação.[1] Se o envio tivesse ocorrido, mas não houvesse saída, erros de digitação, caracteres semelhantes, rotinas ausentes e falta de um novo envio após a alteração seriam verificações compatíveis com a evidência disponível.[3]
Escopo e limite
Este artigo apresenta uma decisão conceitual entre calibração e investigação do caminho técnico. As fontes permitem relacionar sintomas a famílias de verificações, mas não permitem determinar à distância qual componente ou trecho de código causou um caso concreto.[1, 2, 3]
A inspeção física mencionada deve preservar a orientação de desligar a alimentação antes de conferir conexões, valores e polaridade quando a leitura permanece constante.[3] O aprofundamento desse raciocínio é contextualizado no conteúdo relacionado do curso, sem substituir prática supervisionada.
Fontes consultadas
Obras e aulas usadas na redação deste guia. Os números no texto levam a elas.
- Robot Building For Dummies. Roger Arrick, Nancy Stevenson, cap. 83
- Invent To Learn: Making, Tinkering, and Engineering in the Classroom. Sylvia Libow Martinez, Gary S. Stager, cap. 14
- Robot Building For Dummies. Roger Arrick, Nancy Stevenson, cap. 77
- Robot Building For Dummies. Roger Arrick, Nancy Stevenson, cap. 84