Da fábrica à cooperação humana: a expansão da robótica
Entenda como mecatrônica, sensores, controladores e plataformas compartilháveis levaram a robótica além da repetição industrial.
A robótica deixou de se limitar a movimentos repetitivos em fábricas por meio de um encadeamento de mudanças: integração entre componentes mecânicos e eletrônicos, uso de sensores com controladores, diversificação das aplicações e disseminação de ferramentas reutilizáveis. Essas mudanças permitiram que robôs passassem de mecanismos voltados à repetição precisa para sistemas capazes de ajustar ações, apoiar pesquisas e atuar em atividades de assistência e serviço.[1, 2, 3, 4, 5]
As fontes disponíveis sustentam essa sequência histórica, mas não demonstram que uma única invenção tenha causado toda a expansão. O processo aparece como uma combinação de avanços em construção, controle, percepção e compartilhamento de recursos técnicos.[1, 2, 4]
O ponto de partida nas fábricas
Os primeiros grandes usos da robótica ocorreram em ambientes industriais. Robôs foram empregados na automação de pintura, soldagem, acabamento, movimentação de materiais e montagem.[1]
Nesse estágio, os chamados robôs de primeira geração eram programados para executar movimentos precisos e repetidos. A repetição, contudo, não significava capacidade de adaptação: um desalinhamento podia fazer o mecanismo reproduzir o mesmo erro e gerar defeitos em série, razão pela qual ainda era necessária supervisão.[2]
A limitação central estava, portanto, na relação rígida entre programa e movimento. O robô executava a sequência definida, mas não modificava seu funcionamento com base em informações do ambiente.[2]
A integração mecatrônica
No fim da década de 1970, a consolidação do conceito de mecatrônica reuniu eletrônica e sistemas mecânicos em uma mesma abordagem de desenvolvimento. Essa integração favoreceu a criação de máquinas programáveis e com maior diversidade funcional.[1]
A mecatrônica não deve ser confundida, por si só, com percepção ou autonomia. Sua importância histórica, dentro das evidências fornecidas, está em aproximar mecanismos físicos, componentes eletrônicos e programação. A adaptação ao ambiente exigiria também sensores e controladores capazes de utilizar os dados captados.[1, 2]
Assim, a expansão da robótica não dependeu apenas de construir braços ou mecanismos mais elaborados. Ela também envolveu organizar diferentes componentes para que movimento, processamento e sinais do ambiente pudessem participar do funcionamento da máquina.[1, 2]
Da repetição à adaptação sensorial
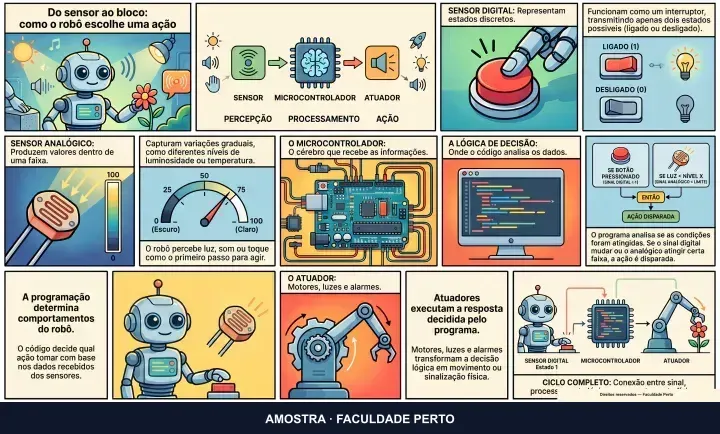
A segunda geração de robôs acrescentou sensores e um controlador capaz de ajustar o funcionamento conforme os dados recebidos do ambiente. Essa arquitetura criou uma diferença importante em relação à repetição rígida da primeira geração.[2]
Em um exemplo operacional compacto, uma peça desalinhada pode levar um mecanismo puramente repetitivo a executar a trajetória programada no lugar errado. Em um sistema de segunda geração, os dados de sensores podem ser processados pelo controlador para ajustar o funcionamento diante da posição encontrada.[2]
Isso não significa que toda máquina equipada com sensores se torne autônoma. A afirmação sustentada pela fonte é mais limitada: sensores fornecem dados, e o controlador pode usar esses dados para ajustar a operação.[2]
Essa passagem ampliou o alcance possível da robótica porque tarefas fora de uma sequência totalmente fixa podem exigir alguma resposta às condições observadas. As fontes, porém, não fornecem uma medida única do grau de adaptação alcançado por todos os robôs dessa geração.[2]
A diversificação na década de 1990
Na década de 1990, projetos documentados já abrangiam medicina, pesquisa científica e entretenimento. O CyberKnife foi criado em Stanford para intervenções menos invasivas contra tumores, enquanto o RoboTuna auxiliou estudos sobre o nado dos peixes. No mesmo período, a linha LEGO MINDSTORMS adotou uma forma modular de construção.[3]
Esses três registros mostram dimensões distintas da expansão. O CyberKnife relacionou robótica e aplicação médica; o RoboTuna vinculou a construção robótica à investigação científica; e a modularidade do LEGO MINDSTORMS permitiu combinar componentes em diferentes construções.[3]
A fonte oferece exemplos representativos, não um inventário completo da robótica dos anos 1990. Por isso, ela permite identificar a diversificação de campos, mas não quantificar toda a presença de robôs em medicina, ciência ou entretenimento naquele período.[3]
Plataformas compartilháveis, serviço e cooperação
Em uma etapa posterior, o ROS já era amplamente adotado por pesquisadores e por parte da indústria como um conjunto de bibliotecas e ferramentas para a criação de aplicações robóticas. Simuladores de código aberto, entre eles Bullet, OpenRAVE, Gazebo e GraspIt!, facilitavam a montagem, a adaptação e o compartilhamento de experimentos.[4]
Esse compartilhamento acrescentou outra camada à expansão histórica. Além de integrar partes físicas e usar dados sensoriais, projetos podiam ser montados e adaptados com ferramentas comuns, reduzindo a necessidade de tratar cada experimento como uma estrutura completamente isolada. A fonte sustenta a facilitação da montagem, adaptação e partilha, mas não apresenta uma medida quantitativa desse efeito.[4]
Em 2013, um relatório da McKinsey incluiu a robótica avançada entre cinco tecnologias com potencial disruptivo. A expansão da robótica de serviço e dos robôs sociais indicava uma transição de máquinas segregadas para sistemas destinados à cooperação e à assistência humana.[5]
O encadeamento documentado pode ser resumido assim: automação industrial baseada em repetição, integração mecatrônica, adaptação apoiada por sensores e controladores, diversificação de aplicações e uso de plataformas compartilháveis.[1, 2, 3, 4, 5]
O conteúdo relacionado do curso funciona como referência contextual para os mecanismos citados neste percurso histórico. Este artigo limita-se às relações explicitamente sustentadas pelas fontes fornecidas e não atribui a esses conteúdos habilitação profissional.
Fontes consultadas
Obras e aulas usadas na redação deste guia. Os números no texto levam a elas.
- Springer Handbook of Robotics, Bruno Siciliano & Oussama Khatib, cap. 1
- Concise encyclopedia of robotics DOI: 10.1036/0071410104, Stan Gibilisco, cap. 3
- A história dos robôs: História da Tecnologia [ESPECIAL 200], TecMundo, tempo 00:00:45–00:01:42
- Springer Handbook of Robotics, Bruno Siciliano & Oussama Khatib, cap. 49
- Springer Handbook of Robotics, Bruno Siciliano & Oussama Khatib, cap. 88